Az MIT mérnökei létrehoztak egy puha alakérzékelő bőrt, amely valós időben, nagyjából fél centiméteres pontossággal rekonstruálja saját háromdimenziós alakját és érintését. Ez egy kifejezetten a játékokat, a virtuális valóságot és a fizikai rehabilitációs technológiát célzó fejlesztés, ahol a puha, rugalmas anyagokat, amelyek még mindig precízen követik a mozgást, régóta nehéz megépíteni.
Kulcs elvitelek
- ✓Az MIT mérnökei optikai szálakkal beágyazott szilikonlapot építettek, amely érzékeli saját 3D formáját és érintését
- ✓Az alakérzékelő bőr nagyjából fél centiméteres pontossággal rekonstruálja a mozgást
- ✓Célja a játékvezérlők, a VR haptic ruhák és a fizikoterápiás megfigyelő eszközök
- ✓A merev érzékelőkkel vagy a kamera alapú mozgásrögzítéssel ellentétben az anyag lágy és rugalmas marad deformáció esetén
- ✓A technológia továbbra is kutatási prototípus marad, nincs megerősített kereskedelmi termék vagy megjelenési ütemterv
A kutatás egy olyan problémával foglalkozik, amely évek óta csendesen korlátozza a hordható technológiát: a merev érzékelőket könnyű pontosítani, de nem hajlik meg vagy nyúlik meg úgy, ahogyan a bőr, a ruházat vagy a játékvezérlő markolatfelülete kell. A puha anyagok megoldják a kényelmi problémát, de történelmileg küzdöttek azért, hogy valódi pontossággal jelentsék be saját alakjukat. Az MIT új anyaga arra törekszik, hogy mindkettőt egyszerre megszerezze.
Hogyan működik az alakérzékelő bőr
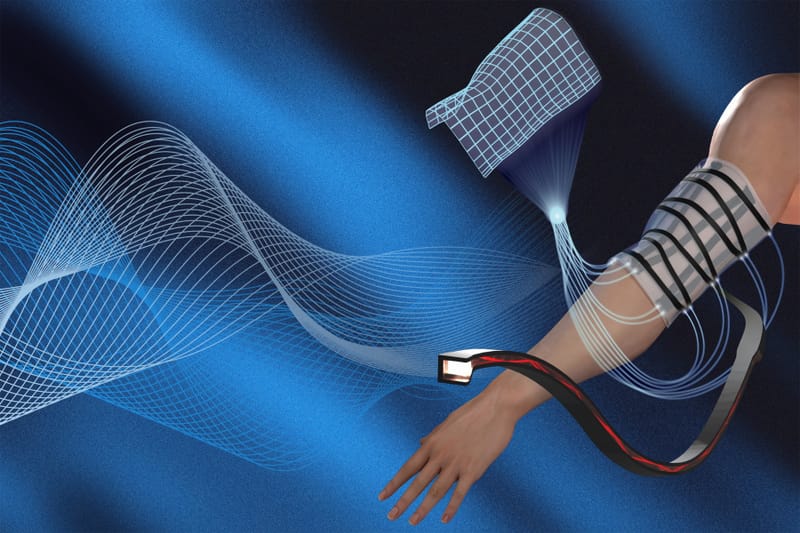
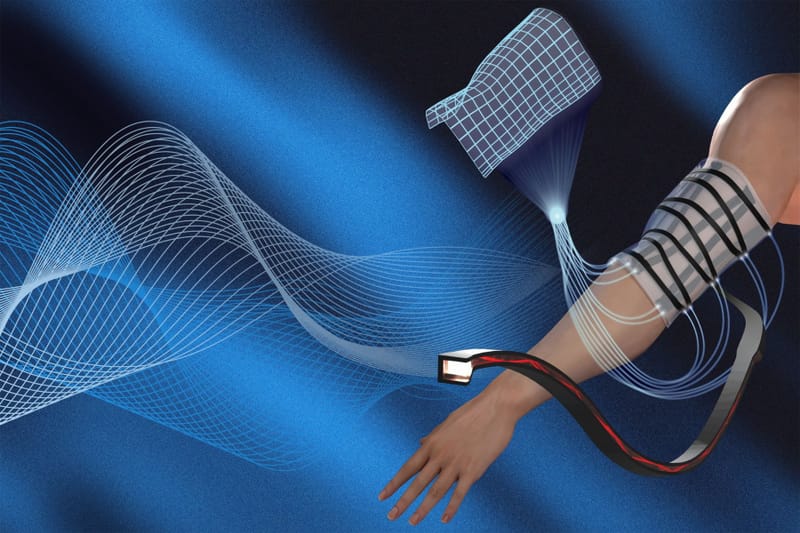
Az alakérzékelő bőr lényegében egy vékony szilikon lap, amelyen puha optikai szálak vannak átszőve. Ahogy a lap megnyúlik, meghajlik vagy megnyomja az ujját, a szálak finoman, mérhetően torzulnak, megváltoztatva a fény áthaladását és szétszóródását rajtuk.
Ahelyett, hogy különálló érzékelők rácsára támaszkodna, a rendszer a fényváltozások mintázatát használja a teljes lapon, hogy számítási úton rekonstruálja annak alakját és bármilyen érintés helyét. Ez az egész felületre kiterjedő megközelítés az, ami lehetővé teszi, hogy mind a széles deformációkat, mint például a fuga körüli hajlítást, mind a helyi érintkezést, például az ujjbeggyel történő préselést jelezze ugyanazon anyagdarabból.
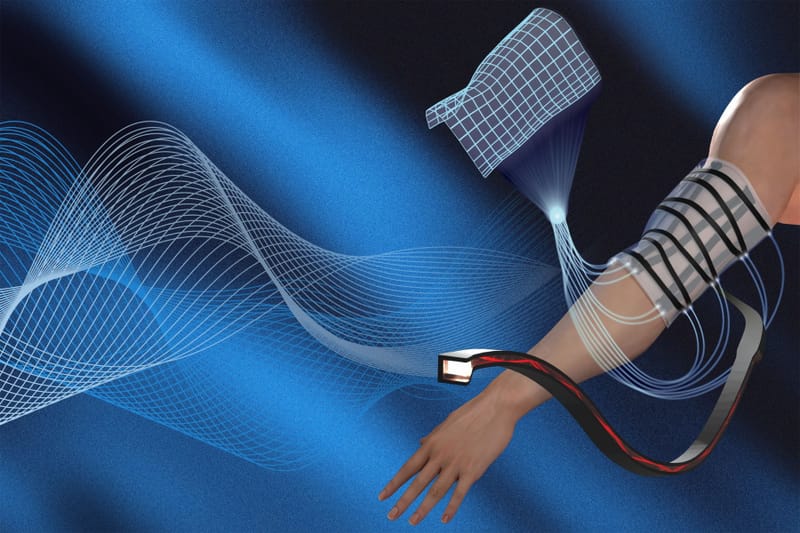
Az MIT jelentései szerint fél centiméter alatti pontosság azért figyelemre méltó, mert egy valóban puha, nyújtható anyagot helyez ugyanabba a precízióba, mint egy sokkal merevebb érzékelő hardvert, anélkül, hogy feláldozná azt a rugalmasságot, amely eleve viselhetővé teszi.
Miért volt olyan nehéz feltörni a lágy alakérzékelést?
A játékokban és a VR-ben manapság használt legtöbb mozgáskövetés két megközelítés egyikére támaszkodik. A professzionális mozgásrögzítéshez hasonlóan a kameraalapú rendszereknek tiszta rálátásra van szükségük, és küzdeni kell egy végtag vagy tárgy elzáródása esetén. A gyorsulásmérőkből és giroszkópokból épített inerciális érzékelőruhák elkerülik a rálátás problémáját, de hajlamosak az idő múlásával sodródni, és csak rögzített pontokon mérnek, nem pedig folytonos felületeken.
A saját formáját érzékelõ puha lap mindkét korlátot megkerüli. Nincs szüksége kamerára, amely figyeli, és mivel az érzékelés az egész anyagon szétterül, nem pedig egy maroknyi pontra koncentrálódik, a felületén bárhol rögzítheti a deformációt, nem csak ott, ahol egy chip ül.
Ezért is van értéke az anyagnak a játékon túl. A fizikoterápiában egy olyan ruha vagy pakolás, amely folyamatosan jelezni tudja, hogyan mozog az ízület, és hol gyakorolnak nyomást, segíthet a klinikusoknak nyomon követni a gyógyulást anélkül, hogy kamerákkal vagy a bőrhöz ragasztott vezetékes érzékelőkkel teli laborra lenne szükségük.
Mit jelenthet ez a játékok és a VR szempontjából?
Kifejezetten a játékokhoz a puha, önérzékelő anyag olyan vezérlőfelületeket nyit meg, amelyek a jelenlegi hardverben nem léteznek. Egy deformálható játékvezérlő héj, amely leolvassa, hogy milyen erősen és hol van megszorítva, vagy egy puha tapintású panel, amely a headsetbe vagy a haptic mellénybe van beépítve, sokkal gazdagabb inputot adhat a játékhoz, mint a mai gombok, triggerek és merev vezérlőtestek.
A virtuális valóság nyilvánvaló tesztterület. A VR már most is nagy hangsúlyt fektet a magával ragadó bemenetekre, a magával ragadó játékkijelző-beállításoktól a teljes testet fedő öltönyökig, a könnyű, rugalmas alakérzékelő pedig természetesen illeszkedik a kesztyűkbe, öltönyökbe vagy a bőrt feszes kiegészítőkbe, ahol a merev elektronika nem praktikus. Kiegészíti azt a fajta kompakt, nem szokványos vezérlőtervet is, amellyel a hardvergyártók kísérleteztek, miközben új módszereket keresnek az érzékelés kisebb, kényelmesebb kialakítására.
Közvetlen vonal is van az érzékenyebb, precíziós, játékra épített beviteli eszközök iránti szélesebb körű törekvéshez, ahol a gyártók kisebb kiszerelésben folyamatosan keresik a finomabb szemcsés érzékelést. A puha anyag, amely a formát és az érintést a teljes felületen jelzi, nem pedig egyetlen szenzorchipen keresztül, valóban más irányt képvisel az adott verseny számára.
Prototípus, nem termék
Érdemes tisztázni, hogy ez ma hol található. Az MIT alakérzékelő bőre egy kutatási prototípus, amelyet laboratóriumi körülmények között fejlesztettek ki és mutattak be, nem pedig fejhallgató, vezérlő vagy hordható szállítási alkatrész. Nincs megerősített ütemezése a kereskedelmi forgalomba hozatalnak, nincs megnevezett gyártó partner, és még nincs utalás a költségekre vagy a tartósságra az ellenőrzött tesztelésen kívül.
Ennek ellenére az egyetemi laboratóriumi bemutató és a polctermékek közötti különbség észrevehetően csökkent a puha robotika és a rugalmas elektronika terén az elmúlt évtizedben. A játék- és VR-gyártók aktívan keresik az új módszereket, hogy a kontrollereket, öltönyöket és fejhallgatókat természetesebbé tegyék, és egy olyan anyag, amely merev alkatrészek nélkül érzékeli a saját deformációját, valódi hiányosságokat old meg, nem pedig újdonságot. Függetlenül attól, hogy egy szállítási termékbe kerül, vagy egyszerűen csak befolyásolja a lágy szenzorok következő generációját, az alapgondolat, miszerint egy teljes felület képes érzékelni önmagát, nem pedig a szétszórt érzékelőpontokra hagyatkozni, valószínűleg valamilyen formában megjelenik a jövő játék- és VR-hardvereiben.
Gyakran ismételt kérdések
Miből áll az MIT alakérzékelő bőre?
Ez egy vékony szilikon lap, amelybe lágy optikai szálak vannak beágyazva. A szálak eltorzulnak, amikor a lap meghajlik, nyúlik vagy megnyomódik, és a fényváltozások segítségével rekonstruálják a lap alakját és érintési helyét.
Mennyire pontos az alakérzékelő bőr?
Az MIT nagyjából fél centiméteres pontosságot közöl, ami egy puha, nyújtható anyag esetében erős eredmény, és közel hozza a merev érzékelőhardverre jellemző pontosságot.
Hamarosan megjelenik ez a technológia a játék- vagy VR-termékekben?
Még nem. Ez továbbra is egy kutatási prototípus, megerősített kereskedelmi partner, termék vagy megjelenési dátum nélkül. Az ehhez hasonló lágy érzékelő anyagoknak általában évekbe telik, mire a laboratóriumi bemutatóból a fogyasztói hardverré válnak.
Miért számít a lágy alakérzékelés kifejezetten a VR számára?
A VR nagymértékben támaszkodik a test természetes mozgásának és érintésének nyomon követésére. Egy puha anyag, amely kamerák vagy merev elektronika nélkül érzékeli saját formáját, kényelmesebb, pontosabb kesztyűt, ruhát és vezérlőfelületet tesz lehetővé, mint amit a jelenlegi nyomkövetési módszerek lehetővé tesznek.